
ロボット導入の次に来るフィジカルAI現場データ設計と安全運用の論点
要約
ロボットを導入した後に待つのは、機器の追加ではなく現場データを使う判断基盤の整備です。日立製作所とAgile Robotsの協創を手がかりに、作業学習のデータ設計、安全停止、人の承認まで導入時の論点を整理します。
ロボット導入は、決められた動作を安定して繰り返す設備投資から、周囲を見て作業を変える仕組みへ関心が移っています。海外では汎用ロボットAIの活用が議論され、日立製作所とドイツのAgile Robotsの協創もその流れに位置づけられます。
BinxAIの視点では、競争軸はロボットの台数より、現場の作業を学習可能なデータへ変える設計に移りつつあるでしょう。
この記事の対象読者
次のような課題を持つ企業や組織を想定しています。設備の導入判断だけでなく、現場で安全に使い続ける条件まで整理したい場合に向いた内容です。
- 製造現場のロボット導入を検討する企業
- 複雑作業の自動化を進めたい工場
- 熟練作業をAIへ引き継ぎたい企業
- 設備データを活用して生産性を上げたい企業
- フィジカルAIの安全条件を整理したい組織
ロボット導入後に残るデータの壁
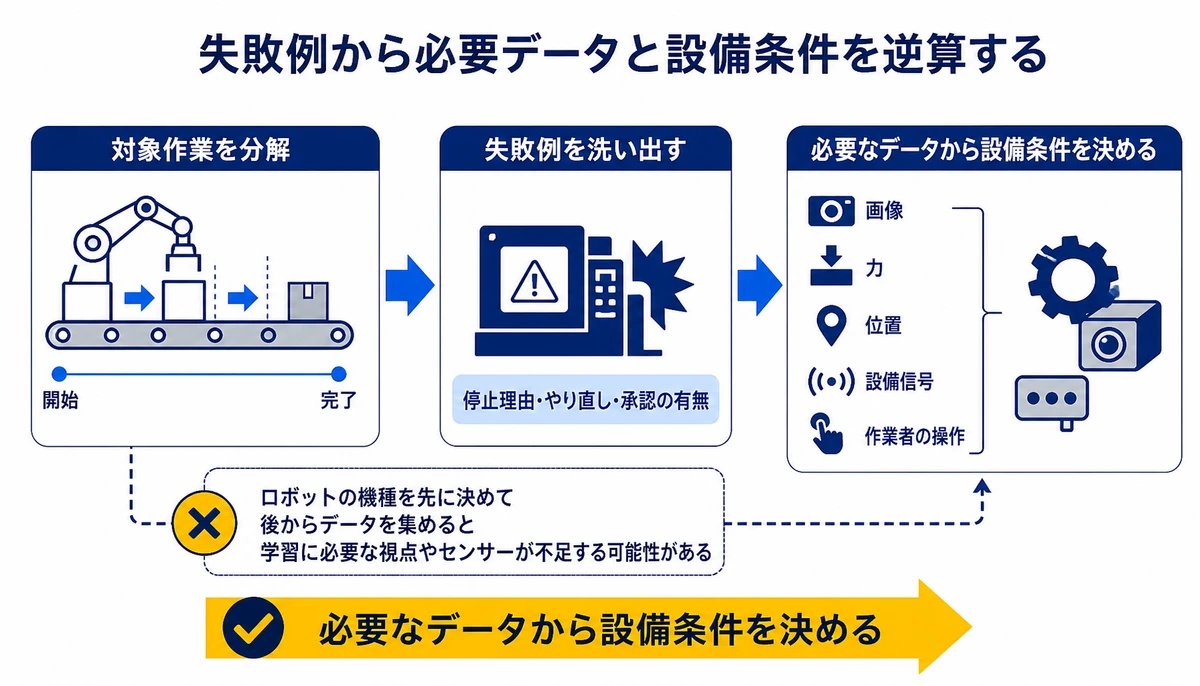
従来の自動化では、対象物の位置や動作手順を事前に固定します。対象物のばらつきや人の介入が増えると、例外処理が個別設定に増え、現場の変更に追いつきにくくなるでしょう。
フィジカルAIは、カメラや設備信号などから実世界を認識し、状況に応じて動作を選ぶ構成。ただし、学習に使える記録がなければ、AIモデルを導入しても現場の改善にはつながりません。
- 何を作業単位とするか、開始から完了までの境界を決める
- どの状態を記録するか、画像、力、位置、設備信号、作業者の操作を分ける
- 失敗をどう残すか、停止理由、やり直し、承認の有無を記録する
- 学習に使わない情報を決める、個人情報や不要な映像を収集対象から外す

日立とAgile Robotsの協創
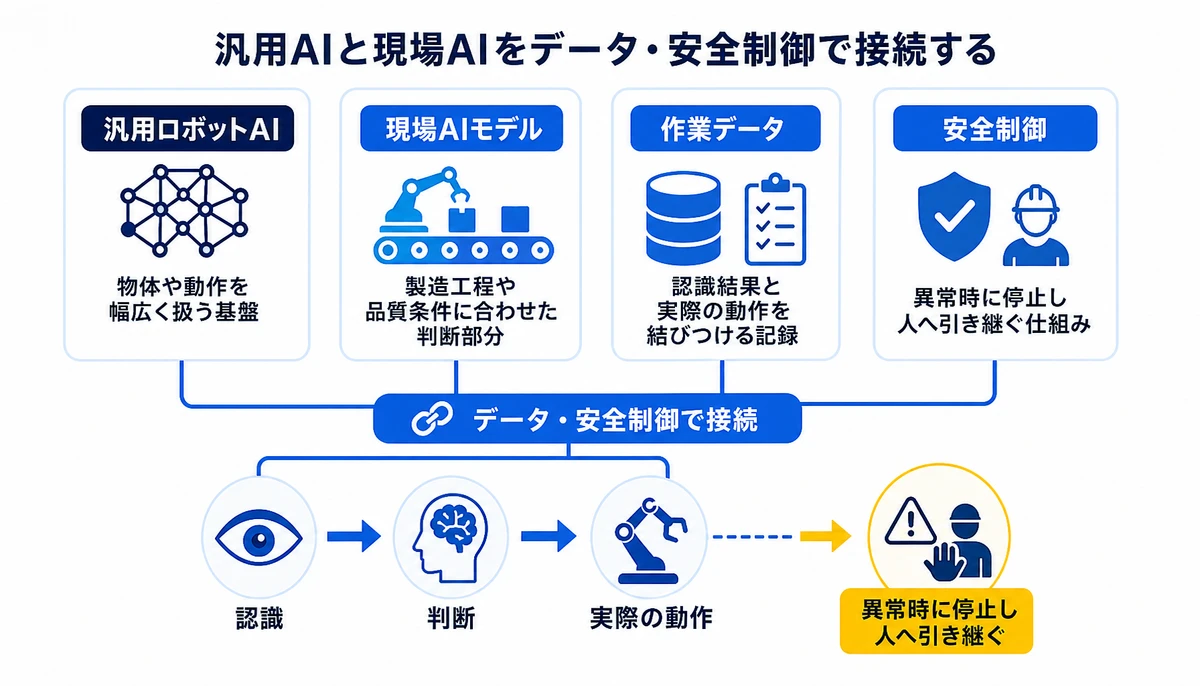
日立製作所とAgile Robotsの協創では、日立製作所の製造現場向けAIモデルと、Agile Robotsの汎用ロボットAIを組み合わせます。発表では、ロボットが実世界を認識し、判断しながら複雑な作業を学習する基盤を目指すとされています。
海外で汎用ロボットAIが注目されても、製造現場の品質条件や設備の癖は企業ごとに異なるものでしょう。汎用モデルをそのまま持ち込むのではなく、現場AIモデルと作業データを接続する層が必要です。
- 汎用ロボットAI、物体や動作を幅広く扱う基盤
- 現場AIモデル、製造工程や品質条件に合わせた判断部分
- 作業データ、認識結果と実際の動作を結びつける記録
- 安全制御、異常時に停止し人へ引き継ぐ仕組み
この接続ができると、現場固有の条件をモデルに反映しやすくなります。逆に接続仕様が曖昧なままでは、設備の追加や工程変更のたびに個別開発が発生しやすいでしょう。
協創が示すフィジカルAIの到達点
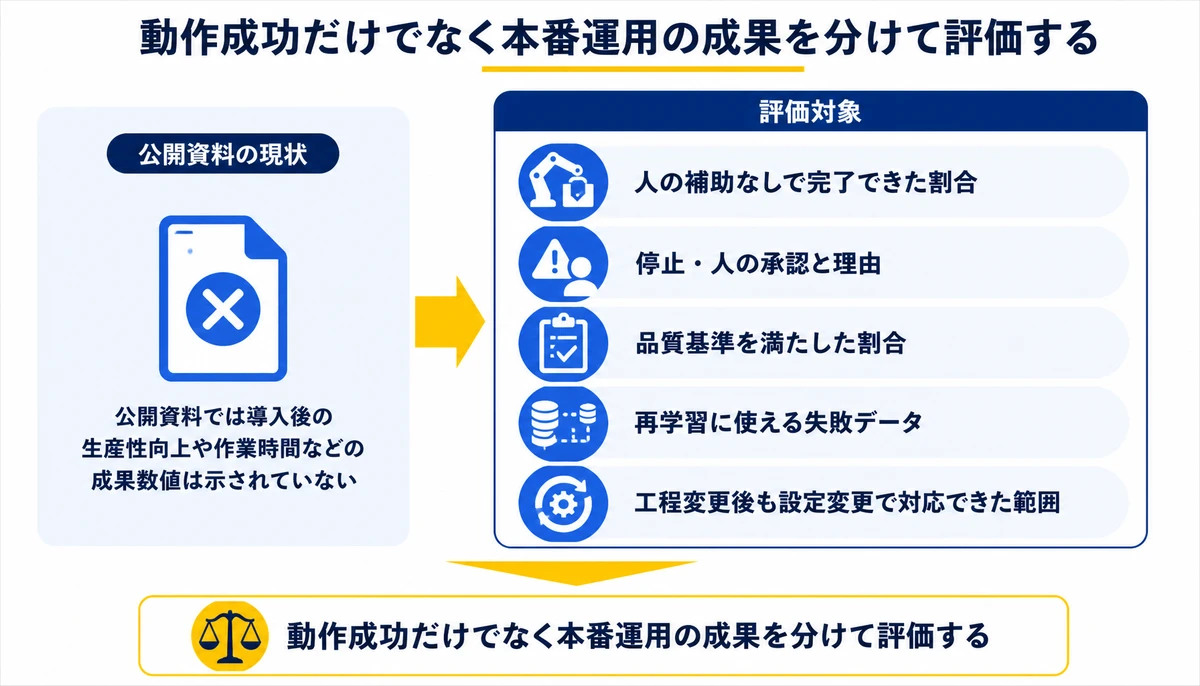
2026年9月29日に公表された協創は、ロボットが複雑な作業を学習する基盤を目指す取り組みです。公表資料では、導入後の生産性向上や作業時間などの成果数値までは示されていません。
そのため、現時点で成果を断定するより、どのような到達点を検証するかを決める段階と捉えるのが妥当です。BinxAIの見方では、評価対象はロボットの動作成功だけではありません。
- 対象作業を人の補助なしで完了できた割合
- 停止や人の承認が発生した場面と理由
- 作業結果の品質基準を満たした割合
- 再学習に使える失敗データが残ったか
- 工程変更後も設定変更で対応できた範囲
評価項目をこのように分けると、動作デモの成功と本番運用の成果を混同しにくくなります。特に失敗データを次の改善へ使えるかは、学習基盤の実用性を判断する手がかりです。
作業学習と安全設計の手順
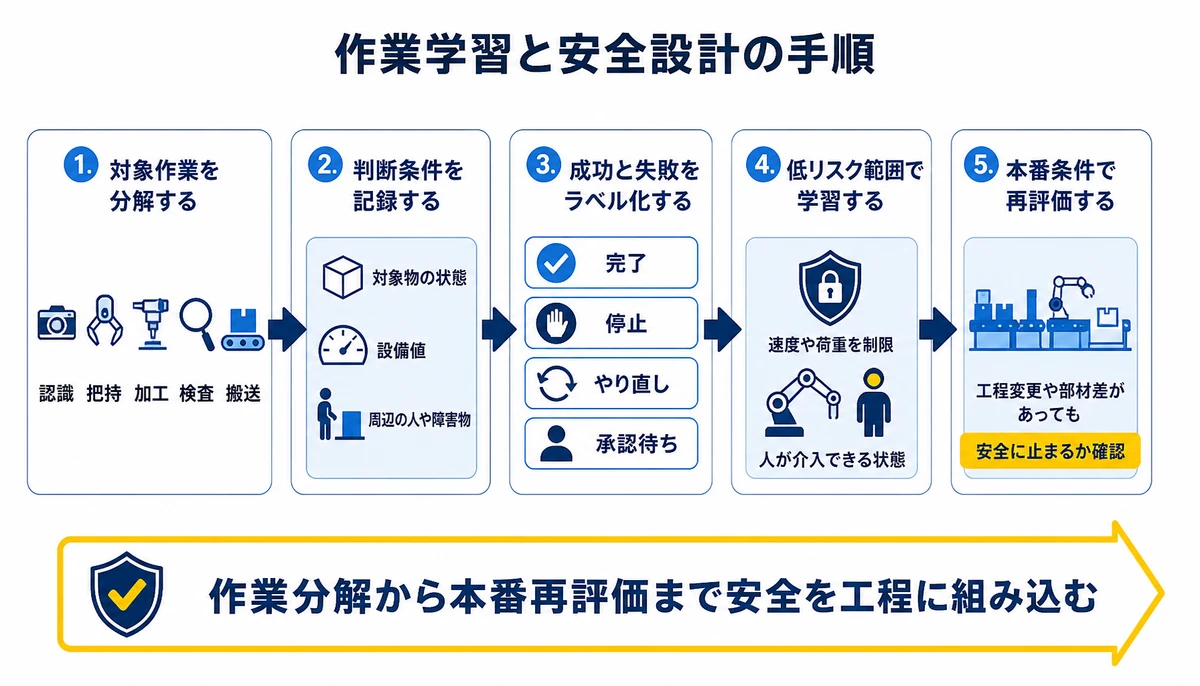
複雑作業をAIへ引き継ぐときは、熟練者の動きを撮影するだけでは足りません。作業の目的、判断の条件、許容される誤差、やり直しの基準をデータ項目として定義します。
- 1. 対象作業を分解する、認識、把持、加工、検査、搬送に区切る
- 2. 判断条件を記録する、対象物の状態、設備値、周辺の人や障害物を残す
- 3. 成功と失敗をラベル化する、完了、停止、やり直し、承認待ちを区別する
- 4. 低リスク範囲で学習する、速度や荷重を制限し、人が介入できる状態にする
- 5. 本番条件で再評価する、工程変更や部材差があっても安全に止まるか確認する
安全停止は、異常を検知したら止めるだけの機能ではありません。停止後に誰が状態を確認し、何を承認すれば再開できるのかまで、作業フローに組み込みます。
人の承認は、AIの判断をすべて確認する形にすると運用負荷が膨らみます。品質や安全に影響する分岐だけを承認対象にし、通常動作は監視、危険兆候は停止といった役割分担を設けましょう。

自社導入で詰まりやすい接続点
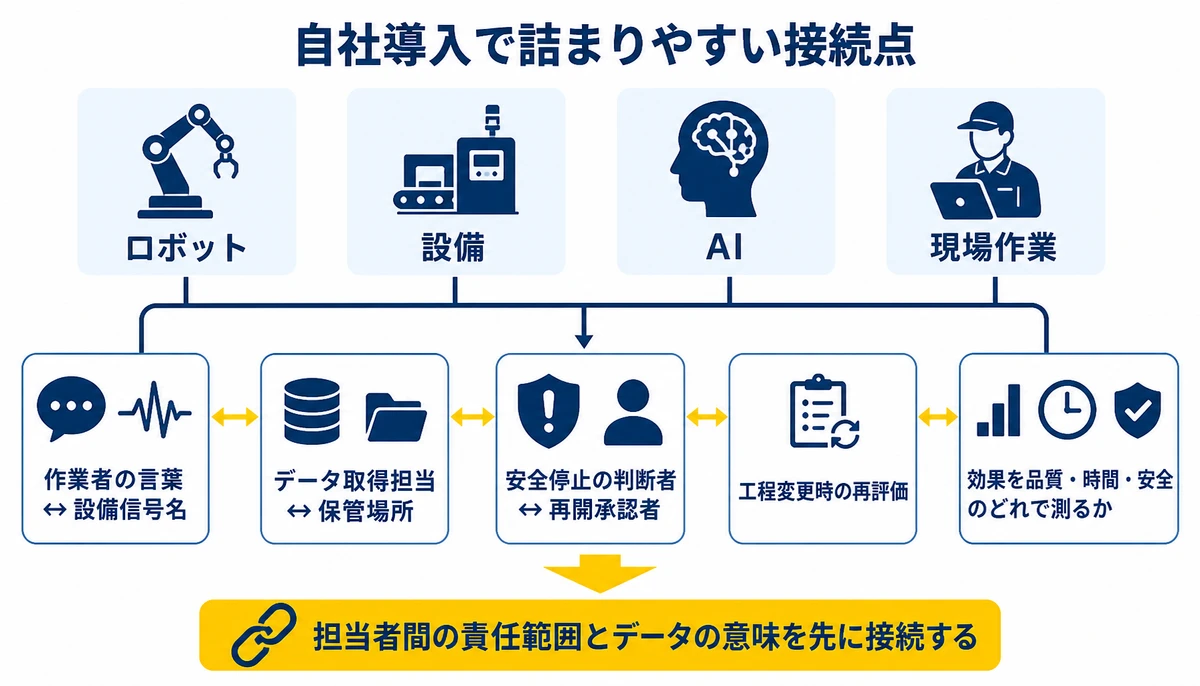
自社だけで進める場合、ロボット、設備、AI、現場作業の担当が分かれ、データの意味がつながらないことがあります。特に次の接続点では、実装前に責任範囲を決めておく必要があるでしょう。
- 作業者が使う言葉と、設備が出す信号名の対応
- 学習用データを取得する担当者と保管場所
- 安全停止の判断者と再開を承認する担当者
- 工程変更時にモデルを再評価する手順
- 効果を品質、時間、安全のどれで測るか
外部支援を使う場合は、製品選定だけでなく、現場の課題整理から要件定義、開発、運用引き継ぎまでを一つの計画にできます。契約前に、対象作業と支援範囲の境界を確認してください。
BinxAI株式会社 | みっちゃくん
BinxAI株式会社のみっちゃくんは、提案の前に現場へ入り、課題の整理と現状の診断を済ませてから要件を固めます。一式の見積ではなく、要件を整理したうえで詳細な見積を出し、契約後に要件が動いても決めた範囲で優先順位を入れ替えて進めます。
企画、課題整理、要件整理から開発までを同じ担当が一気通貫で受け持つ体制です。料金は公式ページと無料相談で案内し、内製化や社内定着まで含めて進め方を確認できます。
- 課題の整理と現状の診断
- 要件定義と設計
- 開発と本番環境への展開
- 運用の引き継ぎと内製化の支援
- 担当者向けの研修

よくある質問
フィジカルAIは通常の産業用ロボットと何が違いますか?
通常の産業用ロボットは、決めた位置や手順を繰り返す設計が中心です。フィジカルAIは、センサー情報から状況を認識し、条件に応じて動作を選ぶ構成を目指します。
最初に集めるべき作業データは何ですか?
画像だけでなく、作業の開始と完了、対象物の状態、設備信号、停止理由、作業者の承認を記録します。後から失敗を再現できる粒度にそろえることが出発点です。
人の承認はどの場面に置けばよいですか?
品質や安全に影響する分岐、異常からの復帰、未知の対象物を扱う場面に置きます。通常動作まで全件承認にすると、作業者の負担と運用停止のリスクが増えるでしょう。
ロボットを購入する前に検討できることはありますか?
対象作業を分解し、成功条件、失敗例、停止条件、必要なデータを整理できます。その結果から、必要なセンサーやロボットの能力を決める順序が現実的です。
日立製作所とAgile Robotsの協創で成果は出ていますか?
2026年9月29日の発表では、製造現場向けAIモデルと汎用ロボットAIを組み合わせる基盤を目指すとされています。公開資料で導入効果の数値までは確認できないため、成果は今後の検証対象として見る必要があります。
ロボット導入の次に必要なのは、機器の追加ではなく、作業データ、AIの判断、安全停止、人の承認を一つの運用として設計することです。まずは対象作業を1つ選び、成功条件と失敗時の扱いを現場と確認してください。
この記事の分類
同じ分類の記事をまとめて読めます。
次に読む記事
コードを外へ出さないAI開発環境 セルフホストの現実と運用設計
IBM Bobのセルフホスト型AI開発環境を検討する企業に向け、オンプレミスやエアギャップ環境の利点と、モデル更新、推論基盤、権限、監査ログを自社で担う現実を整理します。
自社モデルではないAIを標準搭載Mistralの狙いと企業の注意点
Mistral AIがVibe CodeやVS Code拡張などにGLM 5.3を標準搭載したと報じられました。AIコーディングツールの選定で確認すべきモデルの出自、コード送信、データ保持、切り替え方を整理します。
RAGをゼロから理解する 定義と進め方と費用
RAGとは、生成AIが回答する前に社内文書や外部情報を検索し、その結果をもとに答える仕組みです。定義、検索との違い、導入手順、費用の見方、失敗しやすい権限管理と評価方法まで、RAG導入を検討する担当者が次に進める形で整理します。















