
NEDOがフィジカルAIを国策に据えた。P26013公募が示す日本のAI基盤戦略の転換点
要約
NEDOは2026年度、マルチモーダル基盤モデルとフィジカルAIの開発支援を正面から掲げたP26013公募を実施しました。採択先が今後の国産AI基盤の勢力図を左右する可能性があり、AI調達戦略を検討する企業が今から注視すべき理由を整理します。
2026年5月、NEDOが公開した公募一覧にひとつの事業名が並んだ。「AIロボット・フィジカルAIを見据えたマルチモーダル基盤モデル開発事業」。
名称だけ見れば技術系の研究公募に見えます。しかしこの一行が意味するのは、日本政府がマルチモーダルAIとフィジカルAIを国策として正面から位置づけた、ほぼ初めての大型公募だということです。
この記事の対象読者
- AI基盤モデルの調達・内製・外部連携を検討中の情報システム部門・CTO
- 国産AIモデルの技術動向を追っている経営企画・事業開発担当者
- ロボティクスや製造現場へのAI導入を視野に入れている現場責任者
- 政府のAI関連予算・補助金の活用を検討しているスタートアップや研究機関
P26013公募の概要:いつ・誰が・何を
事業名と締切
NEDOは2026年度の公募として、プロジェクト番号P26013を実施しました。事業名は「AIロボット・フィジカルAIを見据えたマルチモーダル基盤モデル開発事業」です。
公募締切は2026年6月22日で、2026年5月第3週分としてNEDO公募一覧に掲載されています。
現在のフェーズ
締切日が過ぎた現在は、提案書の審査・採択決定フェーズに移行しているとみられます。
採択先の公表時期は明示されていません。NEDOの通例から数ヶ月以内に結果が示される見込みです。
| 項目 | 内容 |
|---|---|
| 事業名 | AIロボット・フィジカルAIを見据えたマルチモーダル基盤モデル開発事業 |
| プロジェクト番号 | P26013 |
| 実施主体 | NEDO(国立研究開発法人新エネルギー・産業技術総合開発機構) |
| 公募締切 | 2026年6月22日 |
| 掲載区分 | 2026年度公募一覧(5月第3週分) |
| 現在のフェーズ | 審査・採択決定(推定) |
公募の対象範囲
公募が対象とするのは、日本発のマルチモーダルAI基盤モデルとフィジカルAI基盤モデルの開発支援です。特定の企業や研究機関名は公募段階では明示されておらず、複数の採択先が選ばれる可能性があります。

「フィジカルAI」を国策に明記した意味
名称に込められた転換
この公募が際立つのは、「フィジカルAI」という語をプロジェクト名称そのものに組み込んだ点です。 これまでの国内AI関連施策は、LLMや画像生成などのソフトウェアAIを中心に語られてきました。
フィジカルAIとは、ロボットや製造ライン・物流設備などの物理世界と直接インタラクションするAIシステムを指します。センサーからの視覚・触覚情報をリアルタイムに処理し、物理的な動作に変換する能力が求められます。
日本の製造業との接点
日本の製造業・ロボット産業の強みと照らすと、この名称選択は偶然ではないでしょう。
私たちが見てきた範囲では、製造業のAI活用相談で「現場の設備や機器とどう繋ぐか」という問いが増えています。ソフトウェア単体での議論が現場では通じにくくなっているのです。
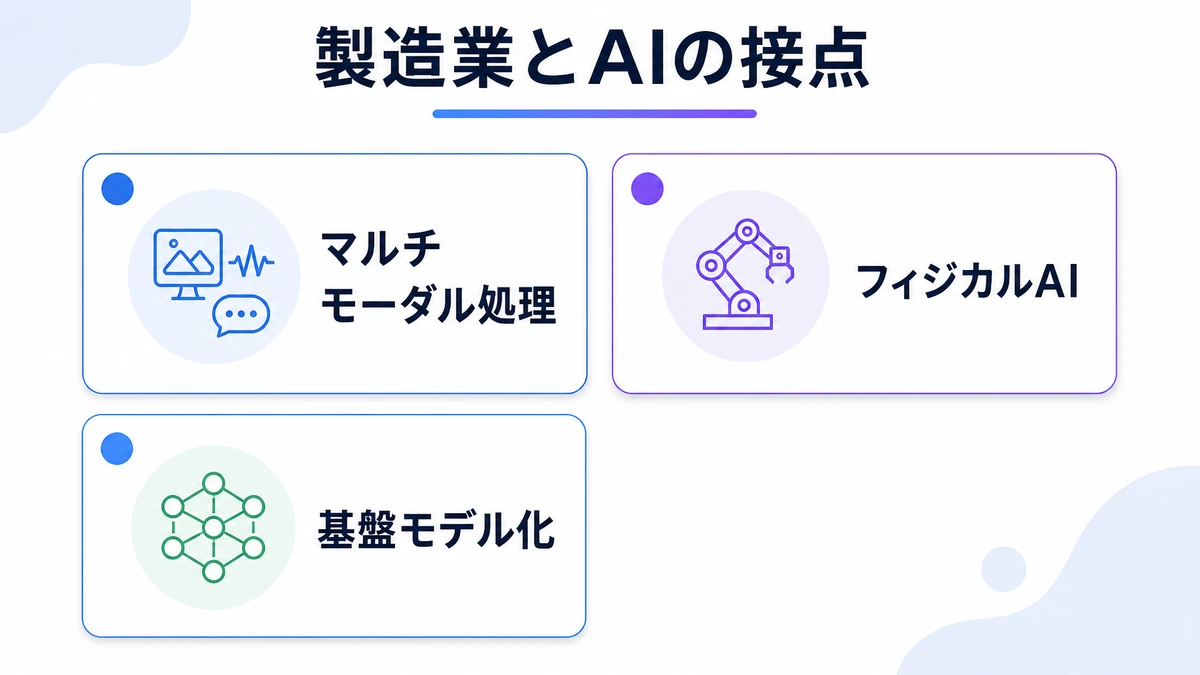
- マルチモーダル処理:画像・テキスト・音声・センサーデータを横断的に理解する能力
- フィジカルAI:ロボットアームの制御、工場ラインの異常検知、自律移動体の判断など、物理動作との直結
- 基盤モデル化:特定タスク向けではなく、複数の現場応用を共通の基盤で支える設計思想
AI基盤を検討する企業にとっての実務的な意味
採択後に取れる三つの選択肢
採択結果が出た後、企業が取れるアクションは大きく三つに分かれます。採択先のAPIや連携プログラムの利用、共同研究・実証実験への参画、そして採択モデルを競合比較軸に置いた内製判断の見直しです。
今の段階は「使う」より「追う」
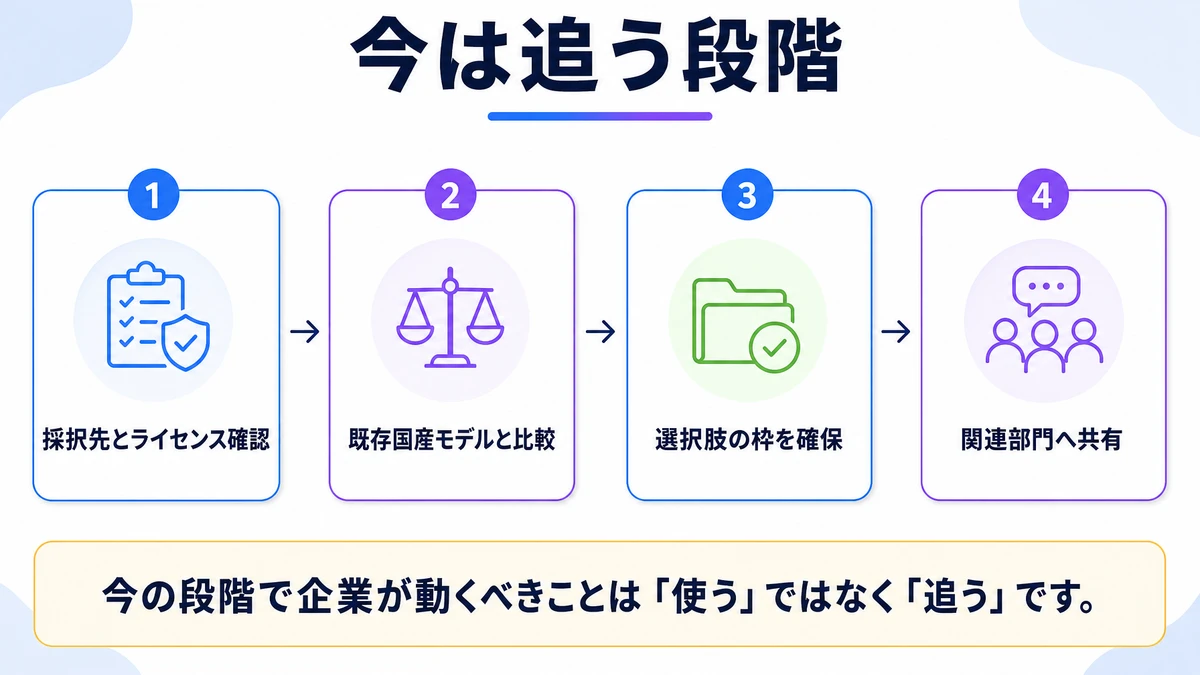
ただし、採択から実用レベルのAPIリリースまでには相応の時間がかかります。今の段階で企業が動くべきことは「使う」ではなく「追う」です。
採択先・技術アーキテクチャ・ライセンス条件を定点観測します。それを自社の調達判断のシナリオに組み込んでおく、それが現実的な動き方です。
- 採択先企業・研究機関の公表を待ち、技術スペックとライセンス方針を確認する
- 既存の国産モデル(LLM-jpシリーズ等)との技術的な差分・補完関係を整理する
- 自社のAI基盤選定ロードマップに「国産公的モデル」という選択肢の枠を設けておく
- ロボティクス・製造との統合を検討している部門に、この動向を共有する
国産AIモデルの調達戦略や、既存モデルとのスタック設計については、BinxAIの技術顧問サービスで個別に相談できます。

よくある質問
P26013の採択結果はいつ分かりますか?
公募締切が2026年6月22日のため、現在は審査フェーズにあるとみられます。NEDOの過去の公募実績では、締切から数ヶ月以内に採択結果が公表されるケースが多い傾向があります。NEDO公式サイトの採択結果一覧を定期的に確認するのが確実です。
採択先が開発したモデルを民間企業が使えるようになりますか?
採択先によって異なります。国費が投じられた公的プロジェクトの成果物は、APIや連携プログラムを通じて民間利用が可能になる事例が多く見られます。
ただし具体的な利用条件・ライセンス形態は採択後の詳細設計次第であり、現時点では未確定です。
フィジカルAIとロボティクスは製造業以外にも関係しますか?
物流・建設・農業・医療など、物理的な作業と判断が組み合わさるあらゆる現場がフィジカルAIの応用対象になります。
製造業が最も連想されやすいでしょう。倉庫の自動搬送や手術支援ロボット、農機の自律走行なども同じ技術スタックの延長線上にあります。
既存の国産LLM(LLM-jpなど)とP26013は競合しますか?
技術領域が異なるため、単純な競合関係にはなりにくいでしょう。
LLM-jpシリーズはテキスト中心の言語モデルとして発展してきました。一方でP26013はマルチモーダル・フィジカル統合を主眼に置いています。将来的には補完関係や組み合わせ利用が生じる可能性のほうが高いとみています。
この公募に自社が応募・参画することはできますか?
公募締切は2026年6月22日に終了しているため、今回の公募への新規応募はできません。ただし、採択先の実証パートナーやサプライヤーとして参画できる機会が採択後に設けられるケースがあります。採択先が決まった後に、各機関が公表する連携募集情報を確認することをお勧めします。
あわせて読みたい
P26013は、日本のAI政策がソフトウェア単体から物理世界との統合へと軸足を移した節目です。採択結果の公表はこれからですが、どのプレイヤーが選ばれるかは2026年後半以降のAI基盤選定に影響します。
今すぐ何かを変える必要はありません。まず今日、NEDO公式サイトの採択結果一覧をブックマークし、自社の定点観測リストに加えてください。それが最初の一歩です。
この記事の分類
同じ分類の記事をまとめて読めます。
次に読む記事
全身制御ヒューマノイドの基盤モデルGemini Robotics 2が示す新局面
Google DeepMindが発表したGemini Robotics 2は、脚・胴体・腕・指先を単一ポリシーで動かすVLAモデルとして注目を集めています。この記事では発表の事実と技術的な位置づけを整理し、製造業・物流業の自動化投資判断への影響を具体的に読み解きます。

デジタル庁が国産LLM7モデルを選定。18万人が使う「源内」で、選び方の材料は増えるのか
デジタル庁は2026年3月6日、政府向け生成AI基盤「源内」で試用する国産LLMとして7モデルを選定しました。tsuzumi 2・PLaMo 2.0 Prime・Llama-3.1-ELYZA-JP-70Bなど7モデルの事業者と展開スケジュールを整理し、民間企業が自社のモデル選定に何を持ち帰れるかをまとめます。
毎秒280トークンが変えるGemini 3.5 Flash。エージェント選定の新しい軸
2026年5月のGoogle I/O 2026で登場したGemini 3.5 Flashは、出力速度で他のフロンティアモデルの約4倍を記録しつつ、上位モデルを複数ベンチマークで上回った。この記事では、モデル選定の軸が「精度か速度か」から「タスク粒度ごとの使い分け」へと移行する背景と、Vertex AI・Gemini APIでエージェント設計を行うチームへの実務的な影響を整理します。















