
ロボットをAIにつなぐAnthropicの新規格 企業が先に決めること
要約
Anthropicが公開したとされるModel Hardware Standardは、ロボットや実験機器とAIをつなぐ共通仕様です。個別連携の負担を抑える前に、権限、安全停止、人の承認、ログ、製造現場での検証順序をどう決めるかを整理します。
ロボットや実験機器をAIエージェントから動かす取り組みが、海外のAI業界で議論されています。Anthropicの新しい共通仕様も、その流れにある動きとして注目されています。
ただし、機器がつながるだけでは製造業の自動化は始まりません。AIに何を許可し、どの場面で人が承認し、異常時にどう停止するかを先に決める必要があります。
この記事の対象読者
次の課題を抱える企業や組織に向けた内容です。ロボットの導入可否だけでなく、運用条件を整理する材料にしてください。
- 製造設備にAIを組み込みたい企業
- 研究機器の自動化を進めたい企業
- ロボット導入の安全条件を整理したい企業
- 現場データを使った自動化を検討する企業
- フィジカルAIの投資判断に迷う企業
Anthropicの規格公開
リサーチプレビューとして公開された背景
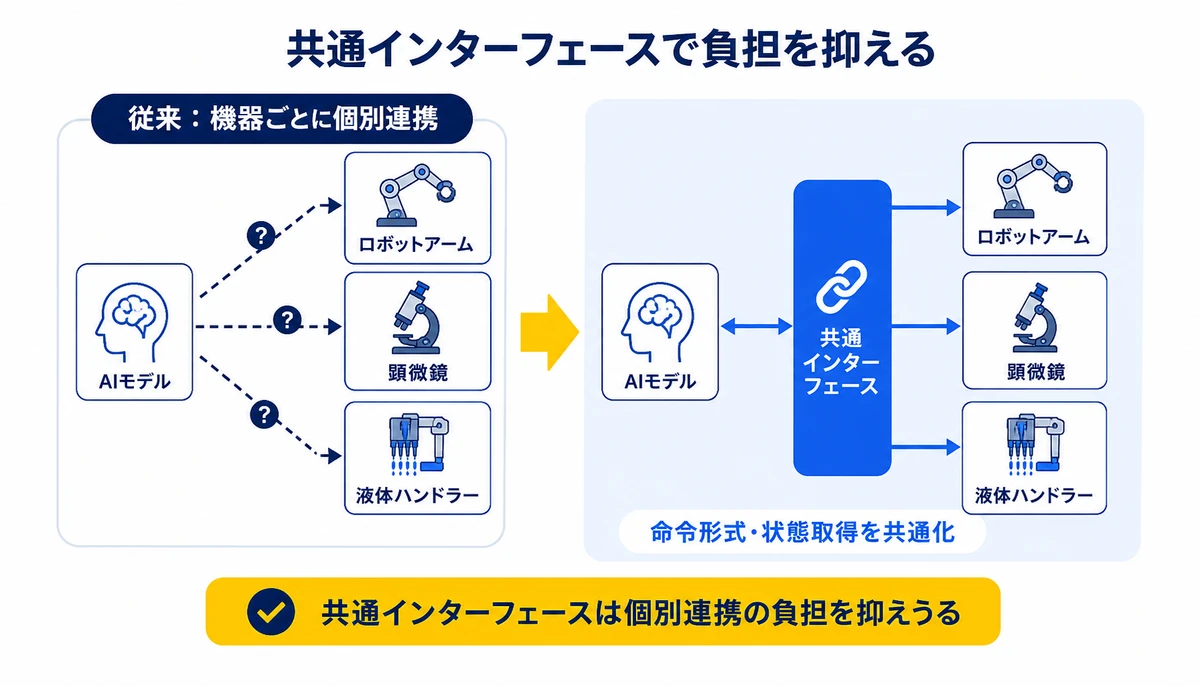
2026年9月1日時点で、Anthropicがロボットや実験機器をAIから操作する共通仕様「Model Hardware Standard」を公開したという情報が出ています。位置付けは、正式版の確定情報ではなく、リサーチプレビューとされています。
この仕様は、AIモデルと物理機器の間に共通の接続方法を置く考え方です。ロボットアームや顕微鏡、液体ハンドラーのように、機器ごとに操作方法が異なる対象を、AI側から扱いやすくする方向を示しています。
従来の個別連携では、機器の命令形式や状態の取得方法を対象ごとに調べる必要がありました。共通仕様が普及すれば、その作業を減らせる可能性があるでしょう。
- AIモデルと機器の間に共通のインターフェースを置く
- 機器ごとの命令や状態を、AIが扱える形にそろえる
- ロボットや研究機器を同じ考え方で接続しやすくする
- 個別連携にかかる開発負担を抑える可能性がある

接続後に残る設計課題
権限と責任の境界を先に決める
海外では、AIエージェントが物理空間で作業する可能性が広く議論されています。私たちが見てきた範囲では、企業の検討が接続可否に寄りすぎると、安全条件や現場の承認手順が後から問題になりやすい傾向があります。
共通仕様は接続の摩擦を下げます。しかし、AIに与える権限の大きさや、失敗時の責任者までは自動的に決まりません。
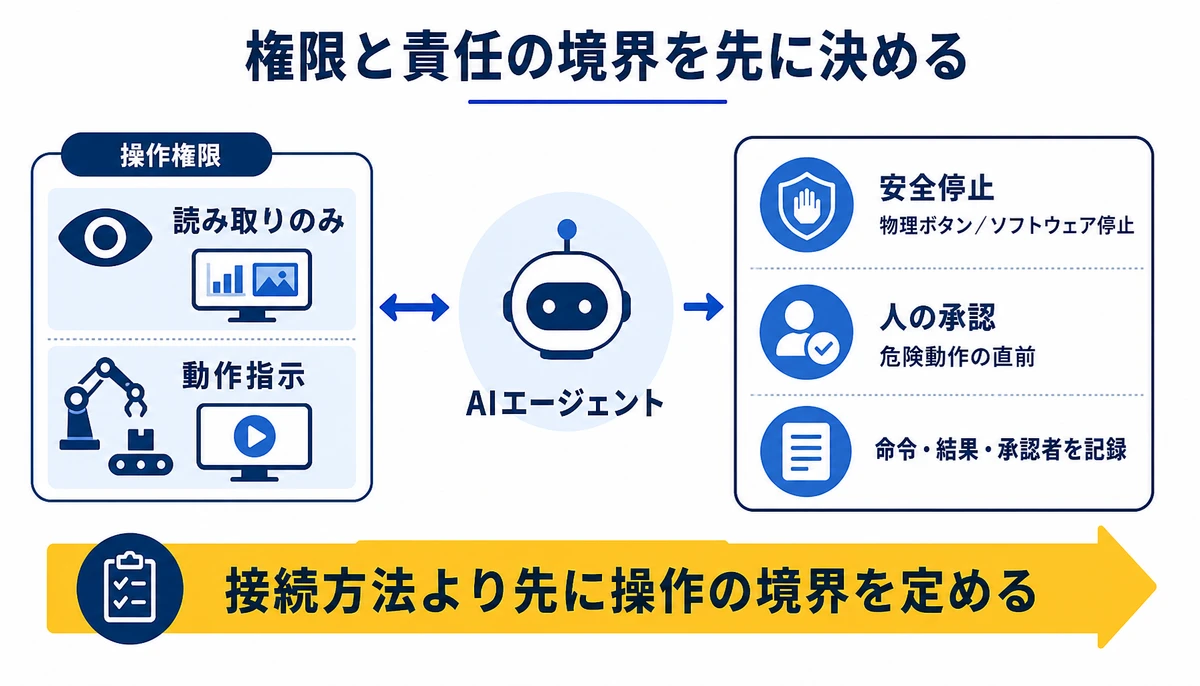
企業が先に決めるべきなのは、接続方法よりも操作の境界です。
- 操作権限、読み取りだけか、動作指示まで許可するか
- 安全停止、物理ボタンやソフトウェア停止を誰が使うか
- 人の承認、作業開始前か、危険な動作の直前か
- シミュレーション、実機に移す前に何を再現するか
- 操作ログ、命令・結果・承認者をどこまで保存するか
たとえば、AIが検査画像を読み取るだけなら、設備を直接動かす場合より権限を絞れます。搬送や加工を指示するなら、対象物、速度、作業範囲、停止条件を具体化しなければなりません。
オンプレミスAIを選ぶ場合も、モデルを社内環境で動かせるかだけでは足りません。ネットワーク分離後の停止信号、ログの保全、モデル更新時の再検証まで確認が必要です。
製造現場の検証ロードマップ
作業単位で段階的に検証する
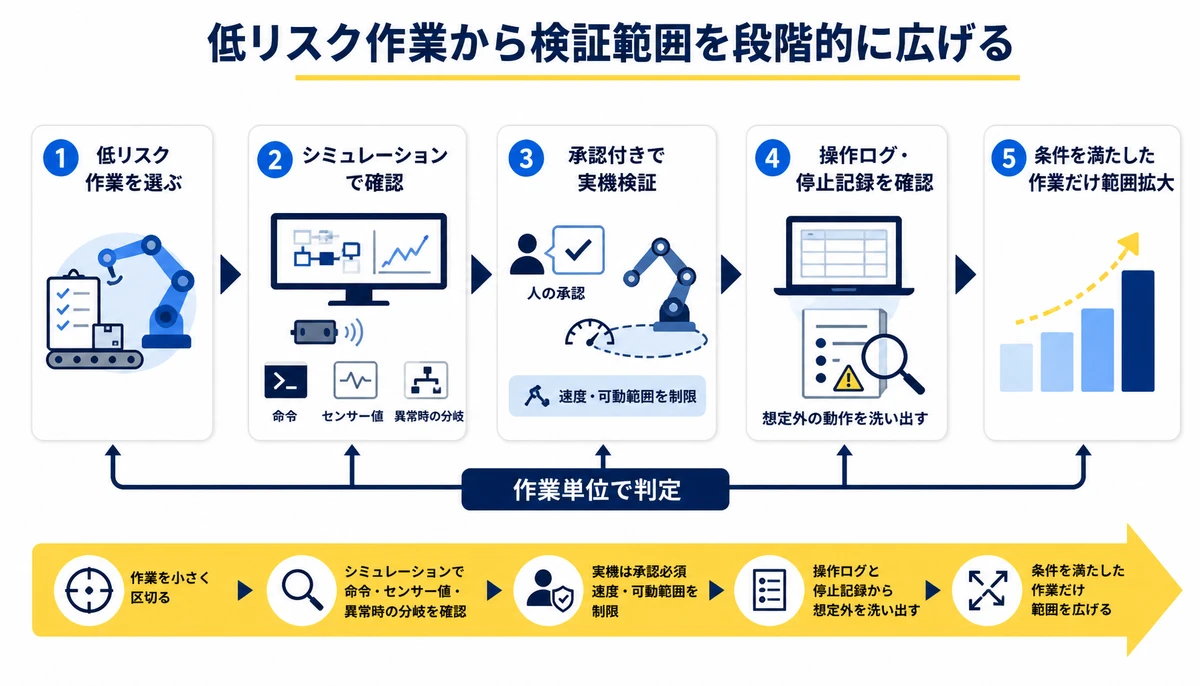
製造業でAIとロボットを接続する場合は、最初から本番作業を任せない進め方が考えられます。対象作業を小さく区切り、AIの判断と設備の動作を別々に検証しましょう。
- 1. 低リスク作業を選び、停止しても生産や安全に大きな影響が出ない範囲を定める
- 2. シミュレーションで命令、センサー値、異常時の分岐を確認する
- 3. 実機では人の承認を必須にし、速度や可動範囲を制限する
- 4. 操作ログと停止記録を見ながら、想定外の動作を洗い出す
- 5. 条件を満たした作業だけ、承認方式や自動実行の範囲を広げる
検証の判定単位は、設備全体ではなく作業単位にします。たとえば、部品の位置確認、検査結果の記録、搬送前の確認などから始めると、失敗の影響を切り分けやすくなります。
各段階で残す記録も先に決めます。AIが出した指示、人が承認した時刻、設備が返した状態、停止した理由を同じ単位で追えると、次の対象を広げる判断材料になります。
現場で詰まる接続後の設計
自社で進める場合に見落としやすい点
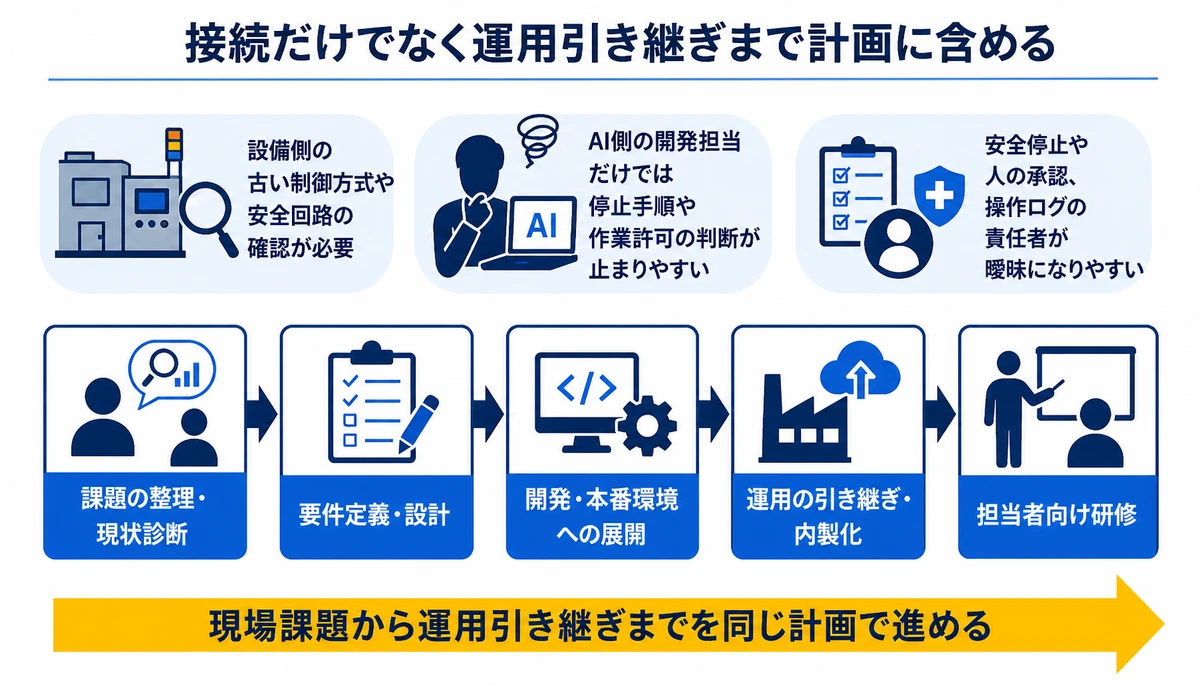
自社で進めると、Model Hardware Standardに対応できるかを調べるだけでなく、設備側の古い制御方式や安全回路まで確認することになります。AI側の開発担当だけでは、停止手順や作業許可の判断が止まりやすいでしょう。
- 機器メーカーごとに、命令形式と状態取得の仕様が異なる
- 安全停止がAIのソフトウェアだけで完結しない
- 人の承認条件と操作ログの責任者が決まっていない
外部の支援を使う場合は、接続部分だけを切り出すのではなく、現場の課題整理から検証条件、運用引き継ぎまでを同じ計画に置けるかを確認します。見積もりも開発費の一式ではなく、対象作業と成果物の範囲を分けて比べると判断しやすくなります。
BinxAI株式会社のみっちゃくんは、提案の前に現場へ入り、課題の整理と現状の診断を済ませてから要件を固めます。要件を整理したうえで詳細な見積もりを出し、契約後に要件が動いても、決めた範囲の中で優先順位を入れ替えて進めます。
企画、課題整理、要件整理から開発までを同じ担当が受け持ち、内製化と社内定着まで支援します。料金は公式ページと無料相談で案内しています。
- 課題の整理と現状の診断
- 要件定義と設計
- 開発と本番環境への展開
- 運用の引き継ぎと内製化の支援
- 担当者向けの研修

よくある質問
Model Hardware Standardとは?
Anthropicが、AIモデルからロボットや実験機器を操作するために公開したとされる共通仕様です。2026年9月1日時点では、リサーチプレビューとして扱われています。
共通仕様があれば個別開発は不要ですか?
不要になるとは限りません。設備側の制御方式、安全回路、データ形式、社内の承認手順には個別対応が残る可能性があります。
AIにどこまでロボット操作を任せるべきですか?
作業の危険度と失敗時の影響で分けます。読み取りや記録から始め、低速動作や承認付きの操作へ段階的に広げる考え方が適しています。
安全停止はAIの機能だけで足りますか?
AIの停止命令だけに依存する設計は避けます。物理的な停止手段、設備側の安全機能、人が現場で介入する手順を別々に確認してください。
フィジカルAIの検証は何から始めますか?
停止しても影響が限定される作業を選び、シミュレーション、承認付き実機、ログ確認の順に進めます。設備全体ではなく、作業単位で判定します。
AnthropicのModel Hardware Standardは、ロボットAIや研究機器の接続を考える企業に、新しい選択肢を示す動きです。導入を急ぐ前に、操作権限、安全停止、人の承認、シミュレーション、ログを一体で設計してください。

あわせて読みたい
この記事の分類
同じ分類の記事をまとめて読めます。
次に読む記事

26件に1件が高リスク。生成AIプロンプトの情報漏洩、企業が今すぐ動くべき理由
Check Point Researchが2026年7月に公開した調査で、企業から送信された生成AIプロンプトの約3.9%(26件に1件)が機密情報漏洩リスクを含むと分かりました。生成AIを定期的に利用する組織の85%が高リスクプロンプトの影響を受けています。入力ルールの明文化からDLP連携まで、整備すべきガバナンス対策の全体像を解説します。
Red Teaming Agentで変わる企業AIの評価方法
MicrosoftのResponsible AI Standard再設計を手がかりに、AIエージェントのツール呼び出しや権限利用まで評価する方法を整理します。レッドチームの発見を調達基準、監査証跡、リリース判断、運用監視へ接続する実装手順と落とし穴を解説します。

AIガバナンスは、大企業の4層構造を1人・1会議・1文書・1フローに圧縮できる
NEC・NTTデータ・東芝が実装する4層ガバナンス構造を、「1人・1会議・1文書・1フロー」へ圧縮する方法を解説。令和7年AI推進法の施行を経営意思決定の締め切りとして活用し、専任組織なしでも着手できる具体的なステップを示します。















